
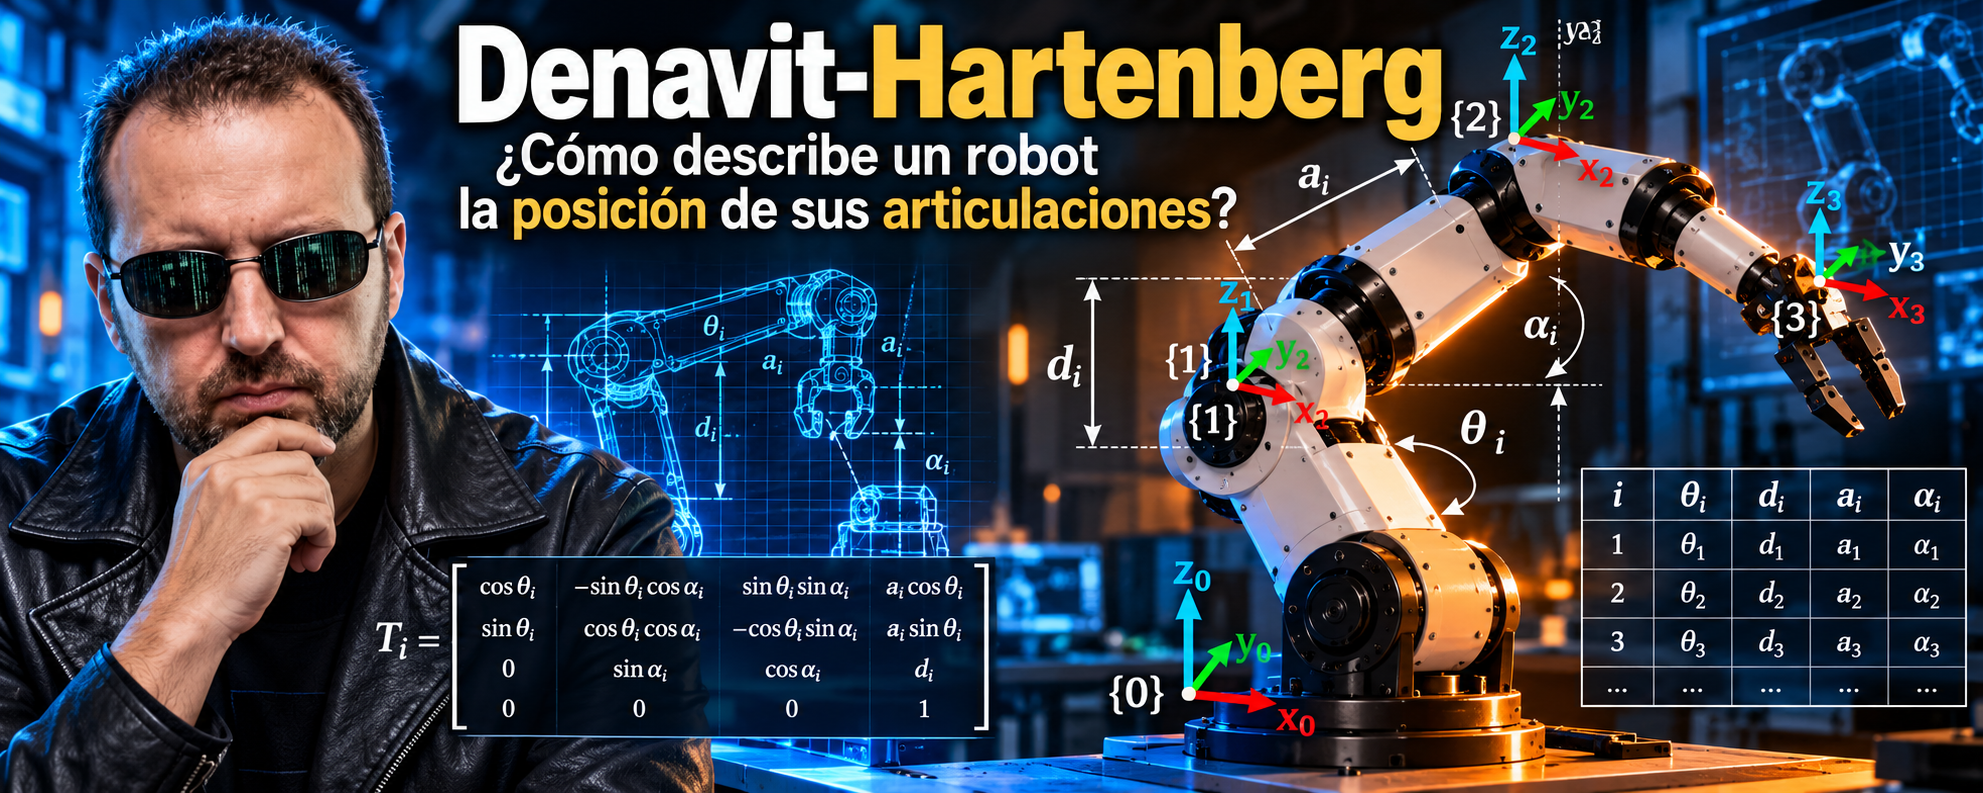

Denavit-Hartenberg: ¿Cómo describe un robot la posición de sus articulaciones?
Imagina un brazo robótico capaz de ensamblar un automóvil, manipular una pieza microscópica o mover un objeto con una precisión milimétrica. Para realizar cualquiera de estas tareas, el robot necesita resolver un problema fundamental: saber dónde está cada una de sus articulaciones y cómo se relaciona su posición con el resto del mecanismo.
Pero ¿cómo se consigue que un ordenador comprenda la posición de cada segmento de un brazo robótico, especialmente cuando existen múltiples articulaciones que giran o se desplazan al mismo tiempo?
Una de las respuestas más elegantes de la robótica matemática se encuentra en la convención de Denavit-Hartenberg, un método que permite describir de forma sistemática la geometría de los robots articulados.
¿Qué es el método de Denavit-Hartenberg?
El método de Denavit-Hartenberg, también conocido como método D-H, es una convención matemática utilizada para representar la posición y la orientación relativa entre los distintos eslabones de un robot.
Su principal objetivo es simplificar la descripción geométrica de un mecanismo mediante un conjunto reducido de parámetros.
En lugar de calcular desde cero la posición de cada pieza del robot, podemos asignar un sistema de coordenadas a cada eslabón y describir cómo se transforma uno respecto al siguiente.
Esto permite construir un modelo matemático del robot que un ordenador puede utilizar para calcular dónde se encuentra su extremo, también conocido como efector final.
Por ejemplo, cuando un brazo robótico necesita colocar una herramienta en un punto concreto de una cadena de montaje, el método D-H ayuda a establecer la relación geométrica entre sus articulaciones y la posición final de esa herramienta.
Los cuatro parámetros que describen un robot
La clave del método está en cuatro parámetros geométricos. Cada uno describe una característica específica de la relación entre dos sistemas de coordenadas consecutivos.
1. θ (theta): ángulo de articulación
Representa el giro alrededor del eje de una articulación, en la formulación habitual del método. En una articulación rotacional, es la variable que cambia cuando el motor hace girar el eslabón.
2. d: desplazamiento
Describe una distancia medida a lo largo de un eje de referencia. En una articulación prismática, el desplazamiento es normalmente la variable que cambia cuando el mecanismo se extiende o se contrae.
3. a: longitud del eslabón
Representa la distancia entre los ejes de articulaciones consecutivas, medida a lo largo de la perpendicular común entre ellos.
4. α (alfa): torsión del eslabón
Describe el ángulo entre los ejes de dos articulaciones consecutivas, medido según la convención establecida para el modelo.
Los cuatro parámetros permiten construir una tabla de Denavit-Hartenberg que recoge la geometría del robot articulación por articulación.
Es importante recordar que las variables θ y d no cambian de la misma manera en todos los robots: en una articulación rotacional, normalmente cambia θ; en una prismática, cambia d. Los parámetros a y α suelen permanecer constantes mientras la geometría del mecanismo no se modifique.
¿Cómo funciona en la práctica?
Imaginemos un brazo robótico con tres articulaciones rotacionales.
Cada articulación puede modificar la orientación de un segmento. Si intentáramos calcular directamente la posición de la herramienta final, tendríamos que combinar todos esos movimientos teniendo en cuenta la longitud de los segmentos y la orientación de sus ejes.
El método Denavit-Hartenberg organiza el problema en una secuencia de transformaciones.
Primero, se asigna un sistema de coordenadas a cada eslabón. Después, se determinan los cuatro parámetros geométricos correspondientes a cada pareja de sistemas consecutivos. Finalmente, se construye una matriz de transformación para cada articulación.
Al multiplicar estas matrices en el orden adecuado, obtenemos la posición y la orientación del extremo del robot respecto a su sistema de referencia inicial.
En otras palabras, el movimiento de muchas articulaciones se convierte en una cadena ordenada de operaciones matemáticas.
Esta es una de las razones por las que el método resulta tan útil en el diseño, la simulación y el control de robots industriales.
¿Qué relación tiene con la cinemática robótica?
La cinemática estudia el movimiento de los cuerpos sin centrarse en las fuerzas que lo producen.
Dentro de la robótica, podemos distinguir dos problemas fundamentales:
- Cinemática directa: conocemos los valores de las articulaciones y calculamos dónde está el extremo del robot.
- Cinemática inversa: conocemos la posición —y, cuando corresponde, la orientación— que queremos alcanzar e intentamos determinar qué valores deben adoptar las articulaciones.
Denavit-Hartenberg facilita la construcción del modelo geométrico necesario para resolver la cinemática directa. Ese mismo modelo también puede servir como base para abordar la cinemática inversa, aunque esta suele requerir métodos adicionales de cálculo algebraico, geométrico o numérico.
Por ejemplo, si un robot debe colocar una pieza a 40 centímetros de una referencia, la cinemática inversa permite buscar las configuraciones articulares que podrían alcanzar ese objetivo. La cinemática directa permite comprobar dónde situaría realmente la herramienta una configuración determinada.
¿Por qué es importante en la robótica y la inteligencia artificial?
Los robots modernos necesitan interpretar su entorno, planificar movimientos y ejecutar acciones con precisión. Para ello, deben disponer de modelos matemáticos capaces de relacionar sus articulaciones con la posición de sus herramientas.
El método Denavit-Hartenberg constituye una de las herramientas clásicas para construir esos modelos.
Sus aplicaciones incluyen:
- Robótica industrial: modelado de brazos utilizados en soldadura, ensamblaje y manipulación de piezas.
- Simulación robótica: representación de mecanismos articulados en entornos virtuales.
- Planificación de movimientos: cálculo de las posiciones que puede alcanzar un robot.
- Control de robots: relación entre las variables articulares y el movimiento del efector final.
- Robótica educativa: aprendizaje de coordenadas, matrices de transformación y cinemática.
¿Y qué ocurre con la inteligencia artificial? Un robot dotado de IA puede utilizar modelos de percepción para reconocer objetos y algoritmos de planificación para decidir qué movimiento realizar. Sin embargo, necesita también una representación geométrica de su propio mecanismo para traducir esos objetivos en movimientos físicos.
Denavit-Hartenberg no es un algoritmo de inteligencia artificial, pero puede formar parte de la base matemática sobre la que trabajan los sistemas robóticos inteligentes.
¿Tiene limitaciones el método?
Aunque es una herramienta muy extendida en la enseñanza de la robótica y en el modelado de mecanismos articulados, Denavit-Hartenberg no es la única forma de representar un robot.
La asignación de los sistemas de coordenadas requiere seguir reglas geométricas precisas, y algunos mecanismos pueden resultar incómodos de describir mediante esta convención. Además, existen variantes, como la convención clásica y la modificada, que sitúan las transformaciones de manera diferente.
En otros contextos se utilizan matrices de transformación homogénea sin una parametrización D-H explícita, coordenadas de producto de exponenciales o herramientas de modelado específicas.
Por tanto, lo importante no es memorizar una tabla de parámetros, sino comprender qué representa cada transformación y cómo se relacionan las articulaciones dentro de un mecanismo.
Conclusión: cuatro parámetros para comprender el movimiento
El método Denavit-Hartenberg demuestra cómo una estructura matemática relativamente compacta puede describir la geometría de un sistema mecánico complejo.
Mediante cuatro parámetros por eslabón y una secuencia de matrices de transformación, podemos relacionar los movimientos individuales de las articulaciones con la posición y orientación de la herramienta de un robot.
La próxima vez que veas un brazo robótico colocar una pieza con precisión, recuerda que detrás de ese movimiento hay algo más que motores y sensores: existe un modelo matemático que permite calcular cómo cada articulación contribuye al resultado final.
Comprender Denavit-Hartenberg es dar un primer paso para entender cómo las matemáticas convierten la geometría en movimiento robótico.
Anacrolibrum: explorando las ideas que conectan la tecnología, la ciencia y el futuro.